Kundenprojekt
BeratungSoftware & KI
Autonomes Futterschieben für einen Industrielader
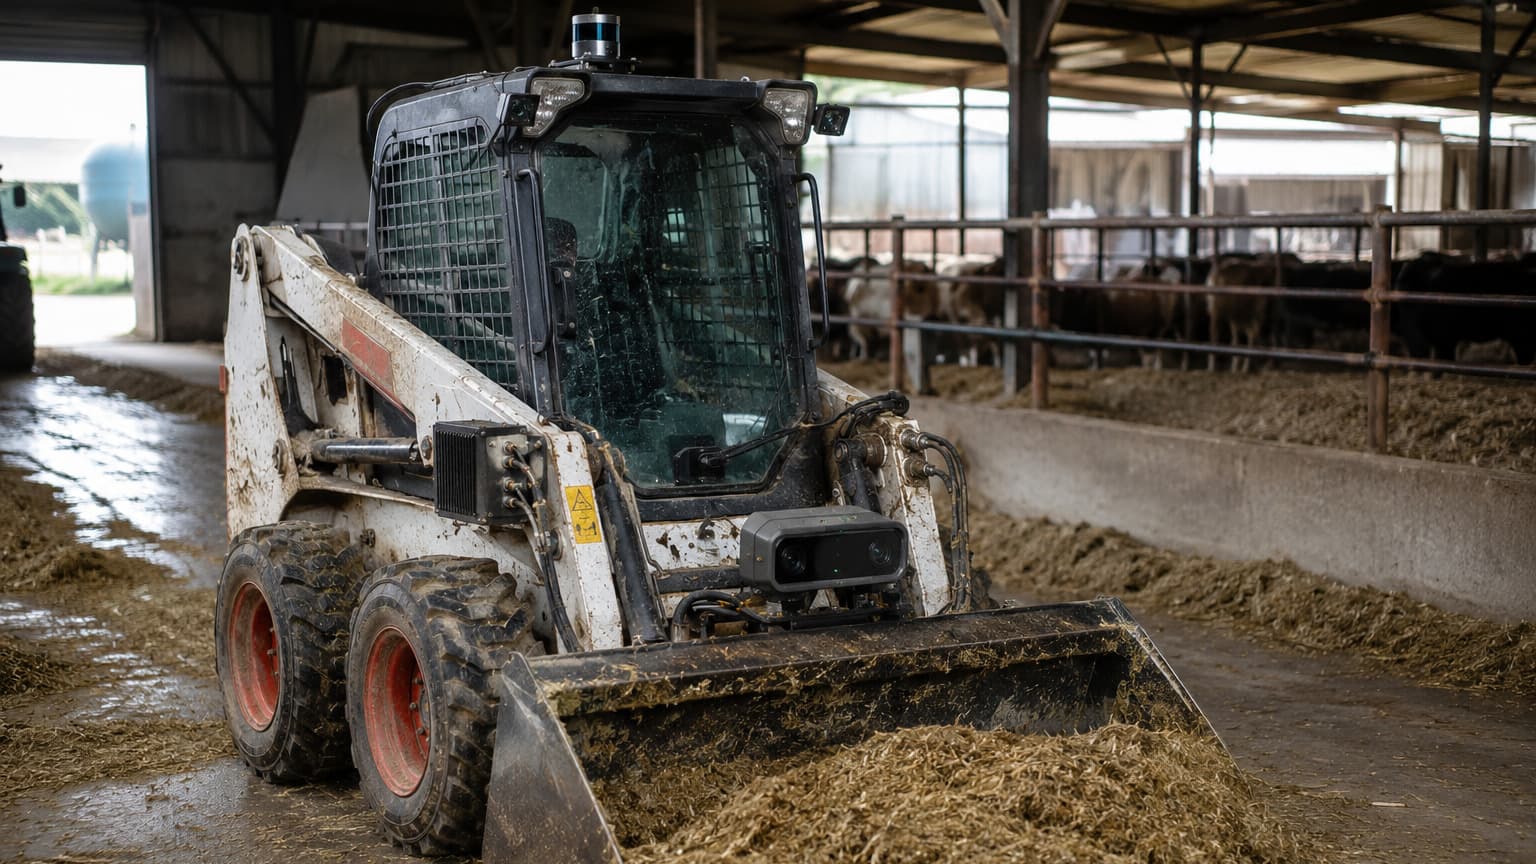
Im Rahmen eines Beratungsprojekts haben wir die F&E für autonomes Futterschieben mit einer Industrielader-Plattform geleitet – mit einem vollständigen Wahrnehmungs-Stack, autonomer Navigation und Edge-Inferenz. Das Projekt umfasste Simulation, Modellevaluierung und den Einsatz auf Jetson-basierter Hardware.
Leistungsumfang
- Wahrnehmungs-Stack: Objekterkennung, Instanz- & semantische Segmentierung
- VSLAM- und Nav2-Integration
- Lader-Simulation in Isaac Sim
- Evaluierung von Vision-Language-Action-Modellen (VLA)
- Optimierung für den Edge-Einsatz
Gelieferte Kernfunktionen
- Durchgängiger autonomer Laderbetrieb
- Isaac-Sim-Umgebung für Bewegungs- und Aufgabenbewertung
- Integration von VLA-Modellen für autonome Entscheidungsfindung
- Optimierte Wahrnehmungs- und Regelungs-Pipelines für den Edge-Einsatz
Ergebnis
Zu Projektbeginn wurde der Lader vollständig manuell gesteuert. Am Ende liefen klassische Navigation (VSLAM, Nav2) und Vision-Language-Action-Modelle zusammen, validiert in Isaac Sim und für den Edge-Einsatz auf Jetson-Hardware optimiert, sodass der Lader seine Aufgaben nun eigenständig statt per Joystick ausführt.