Digitaler Zwilling einer robotergestützten Steuergeräte-Montagezelle
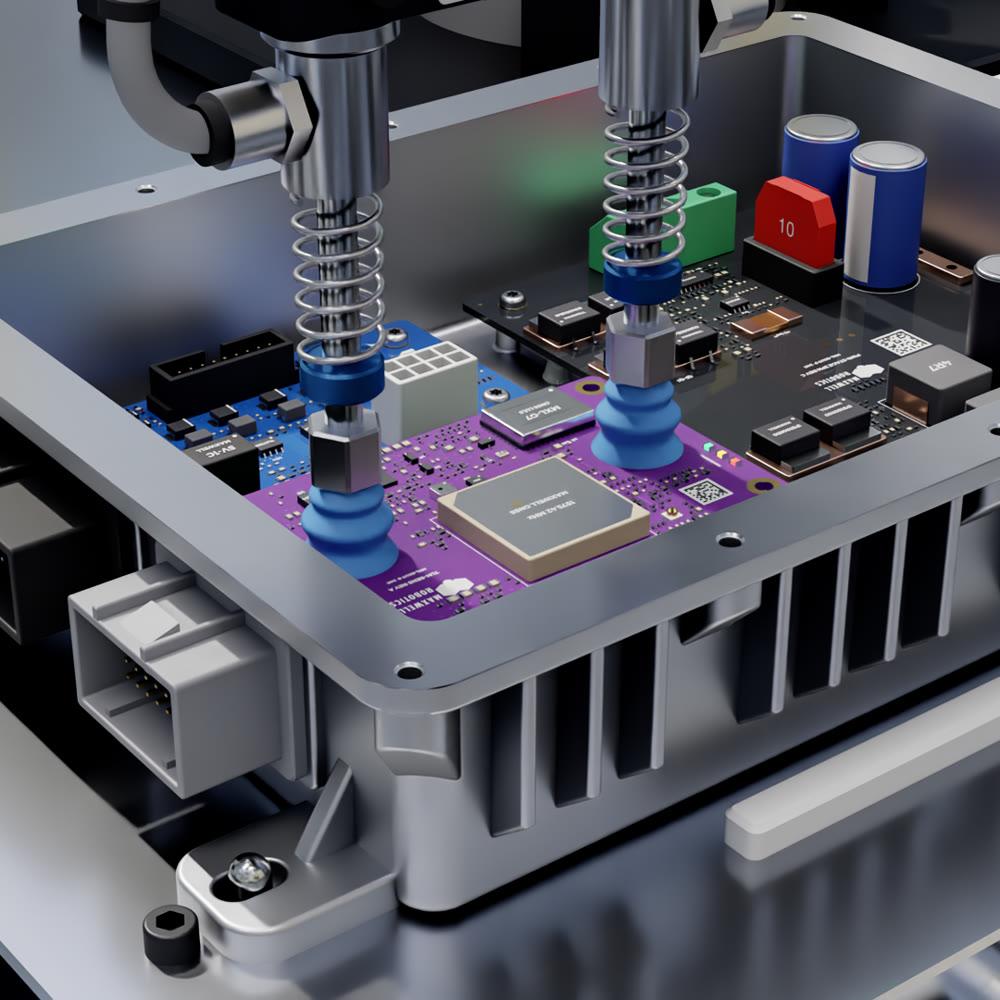
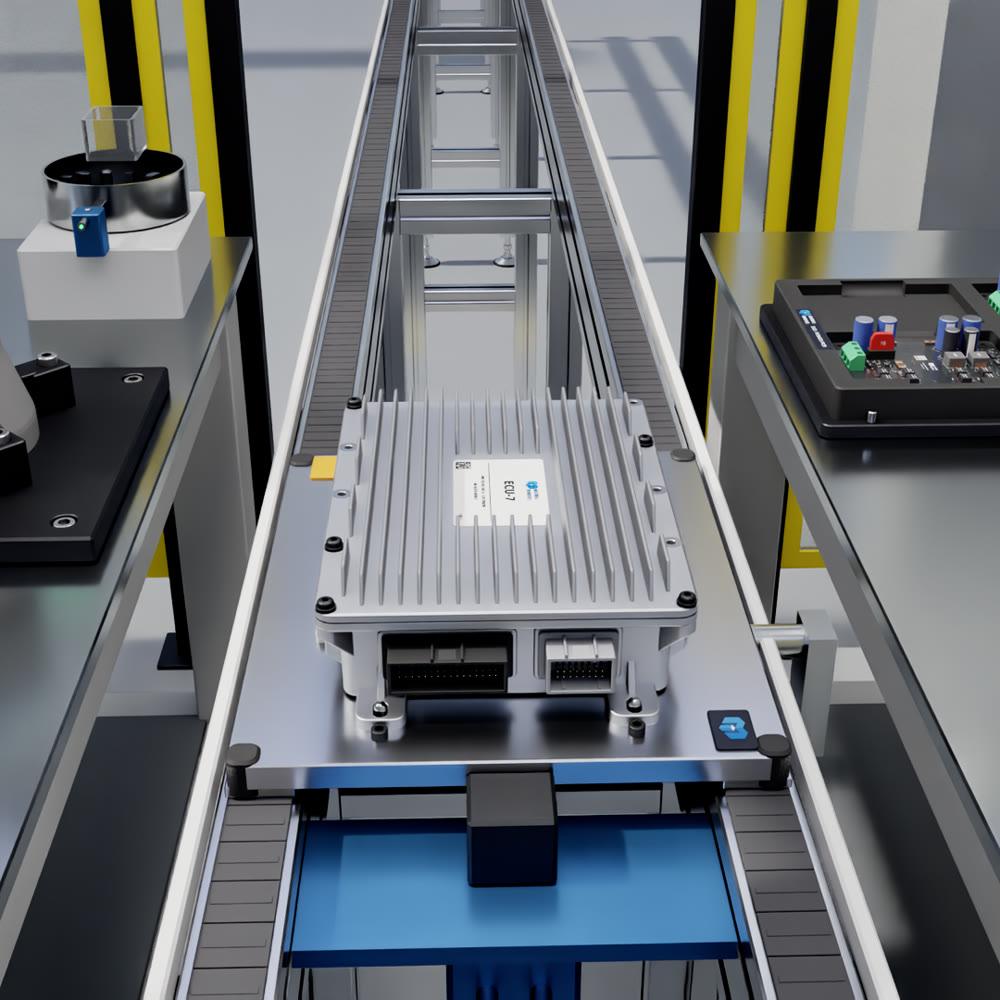
Für ein deutsches KMU der Elektronikfertigung haben wir den digitalen Zwilling einer robotergestützten Montagezelle für Steuergeräte entwickelt, noch bevor Hardware angeschafft wurde. Drei kollaborative Roboter arbeiten an einem Palettenförderer: Einer setzt die Leiterplatten in ein Druckguss-Gehäuse, einer schraubt alle Verbindungen, einer dosiert Wärmeleitmasse und die Dichtraupe. Der Zwilling zeigt, ob der Prozess in die Zelle passt, wie lange ein Zyklus dauert und wo sich Roboter, Werkzeuge und Bauteile in die Quere kommen.
Leistungsumfang
- Prozessauslegung: Bestücken, Schrauben, Dosieren, Deckel schließen
- Parametrische CAD-Modelle von Gehäuse, Platinen, Werkzeugen, Vorrichtungen und Förderer
- Bahnplanung mit inverser Kinematik für alle drei Roboter
- Kollisionsprüfung: Arm gegen Arm und Werkzeug gegen jedes Bauteil
- Isaac-Sim-Szene mit PhysX-Gelenksimulation
- Gerenderter Rundgang als Film für interne Reviews und Kundentermine
Gelieferte Kernfunktionen
- Drei kollaborative Roboter: Vakuum-Bestückung, Schrauber, Dosierer
- Zonenverriegelung, damit sich die Roboter den Arbeitsraum nie teilen
- Steckverbinder, die beim Einsetzen der Platinen kontaktieren, aufgestapelte Sensorplatine auf Abstandsbolzen
- Dichtraupe mit Abstand zur Dichtkante, Deckelschrauben im Sternmuster mit abschließendem Anzug
- Zykluszeit und Abstände direkt aus dem Plan abgelesen
- Vollständig skriptgesteuert: Wird ein Maß geändert, entstehen Plan, Simulation und Film neu
Ergebnis
Der Kunde kann die Anlage ansehen, ausmessen und diskutieren, bevor er sich auf Hardware festlegt. Der Zwilling hat echte Probleme früh aufgedeckt: eine Schrauberspitze, die die Gehäusewand berührte, zwei Arme, die nahe am Förderer kollidieren konnten, und eine Deckelschraube, die mit einem Steckverbinder kollidierte. Außerdem zeigt er eine Zykluszeit von rund sechs Minuten pro Gerät und welche Schritte sie bestimmen.