Kundenprojekt
HardwareSoftware & KI
PUMA: Integration eines autonomen Quadrupeds mit Rädern
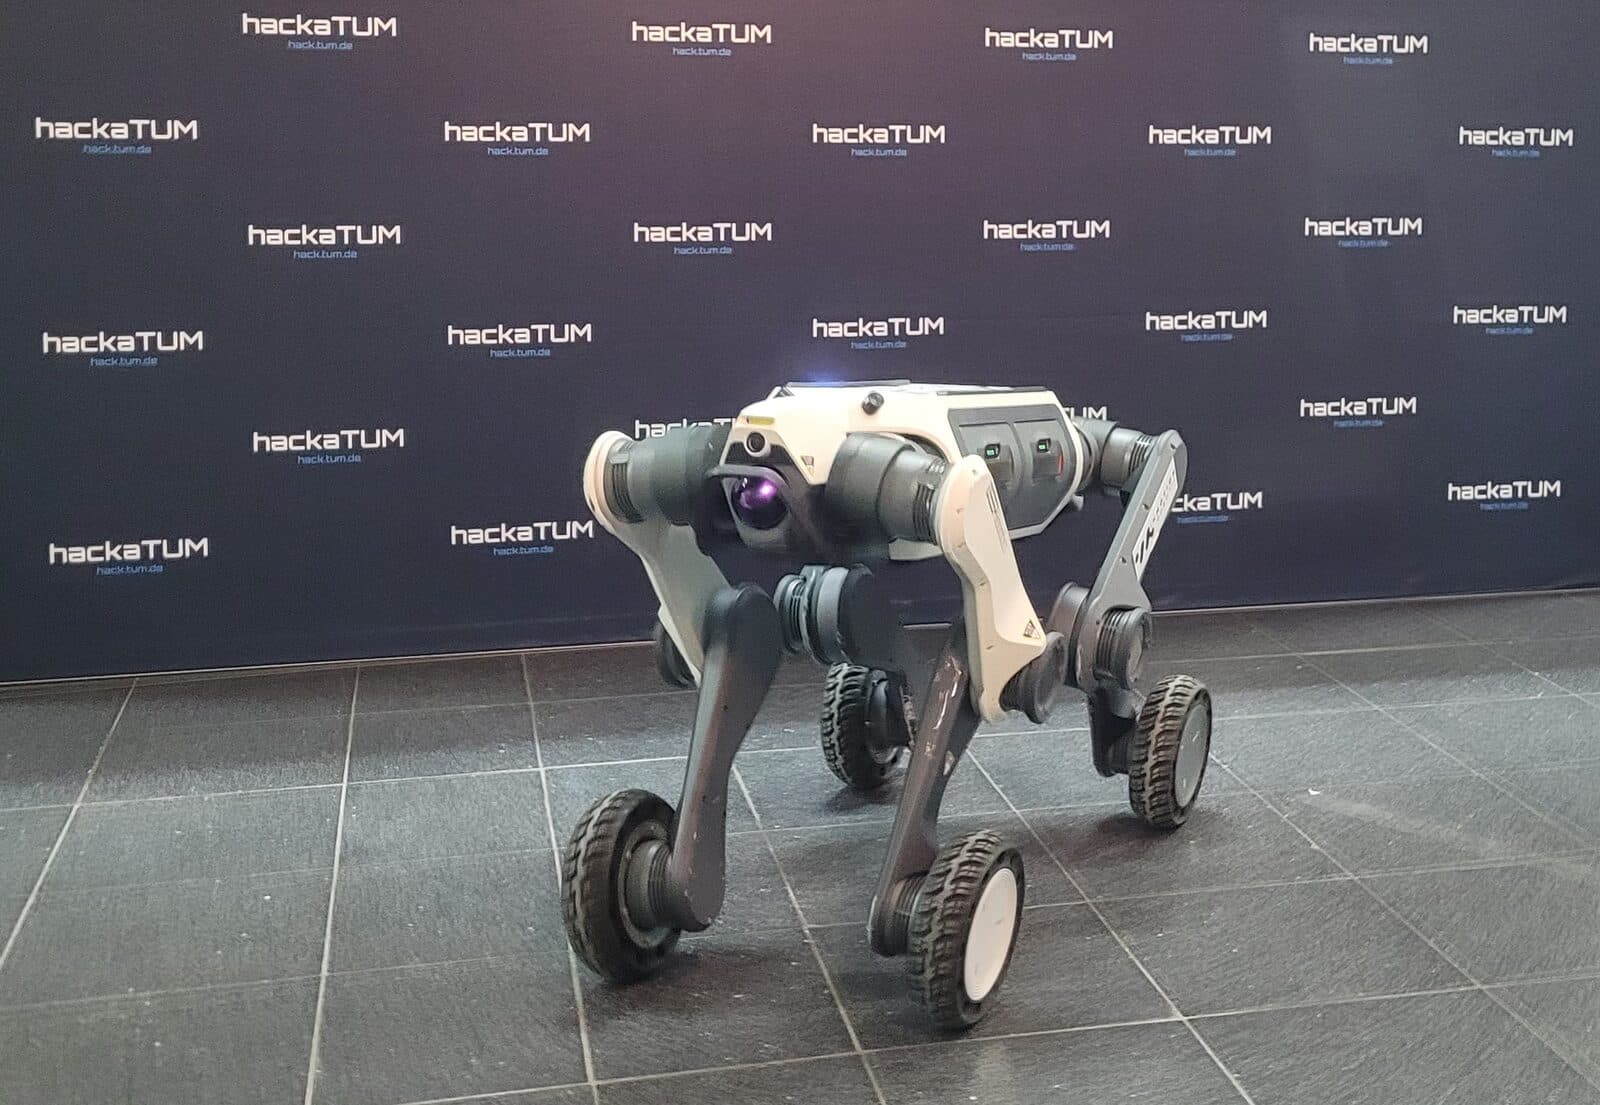
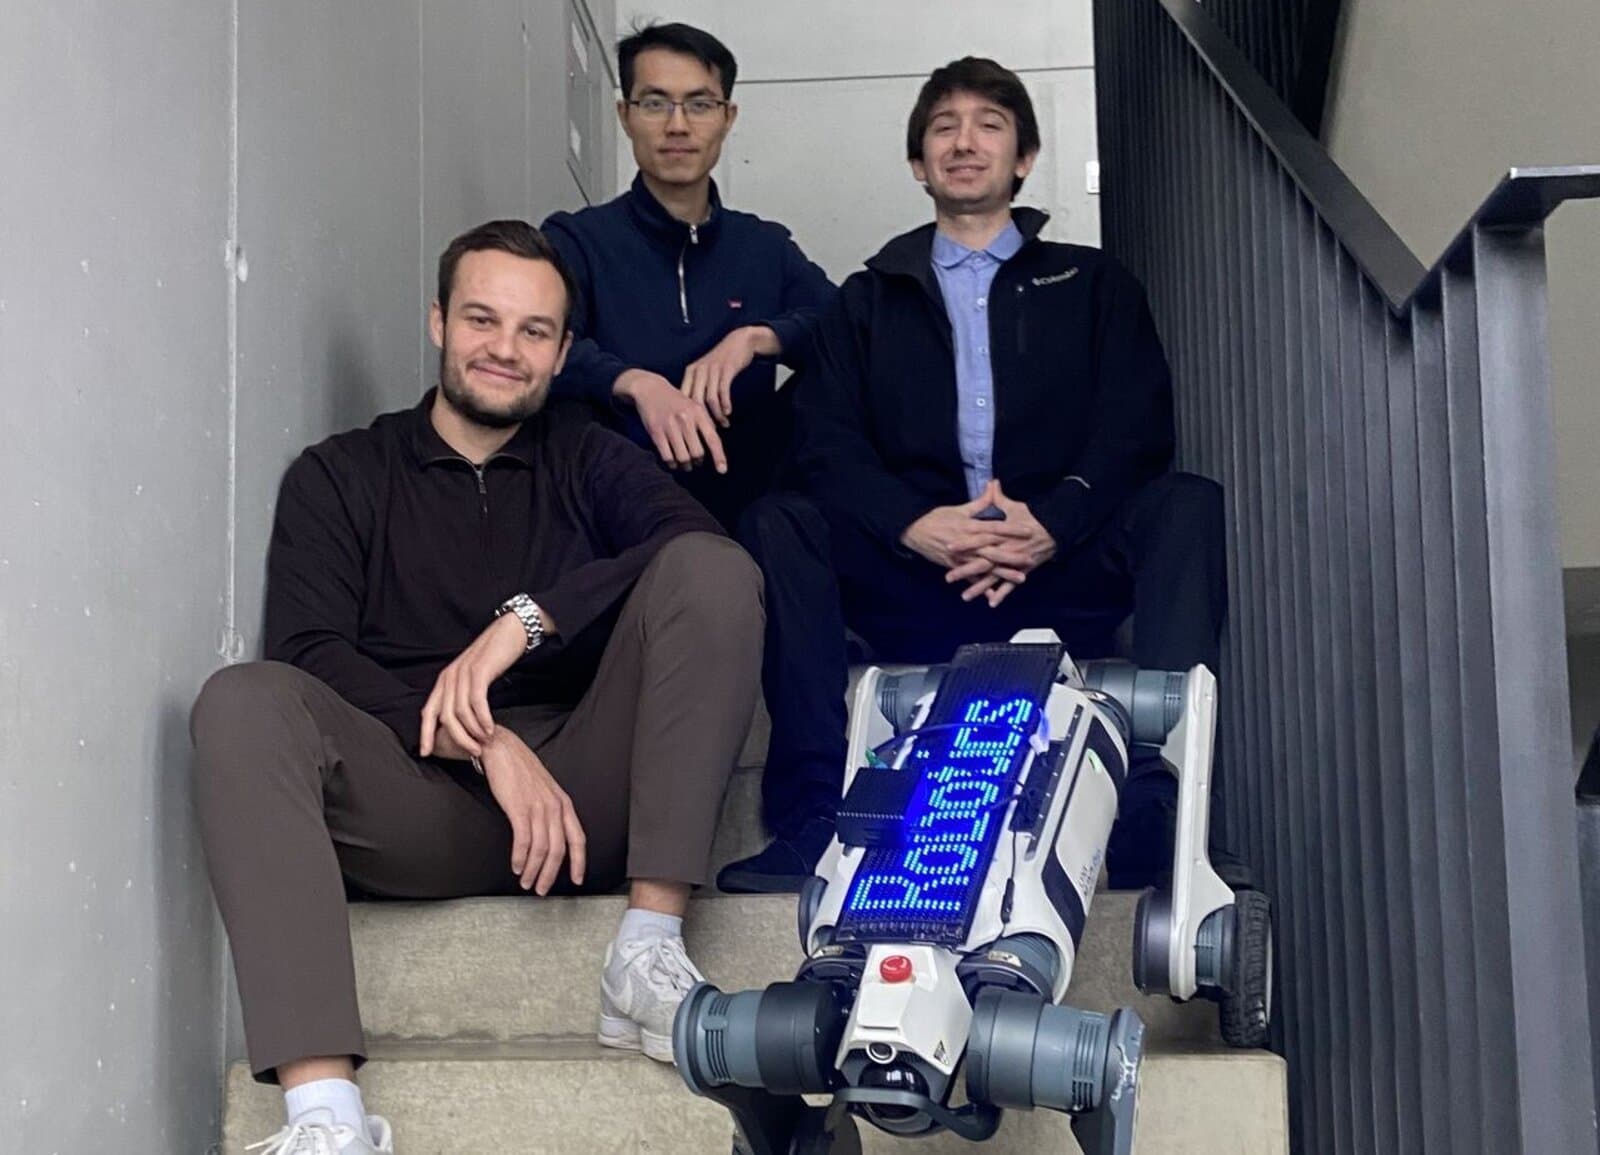
Gemeinsam mit einem internationalen Robotik-Integrationspartner haben wir einen einheitlichen, erweiterbaren ROS-2-Software-Stack für eine Quadruped-Plattform mit Radantrieb entwickelt. Ziel war es, über isolierte Teleoperation hinauszugehen und eine skalierbare Grundlage für Autonomie, Flottenintegration und inspektionstaugliche Funktionen zu schaffen.
Leistungsumfang
- ROS-2-basierter Stack für einheitliche Robotersteuerung
- Flottenintegration und Anbindung an Flottenmanagementsysteme
- Integration des Onboard-Rechners
- Autonome Funktionen jenseits der Teleoperation
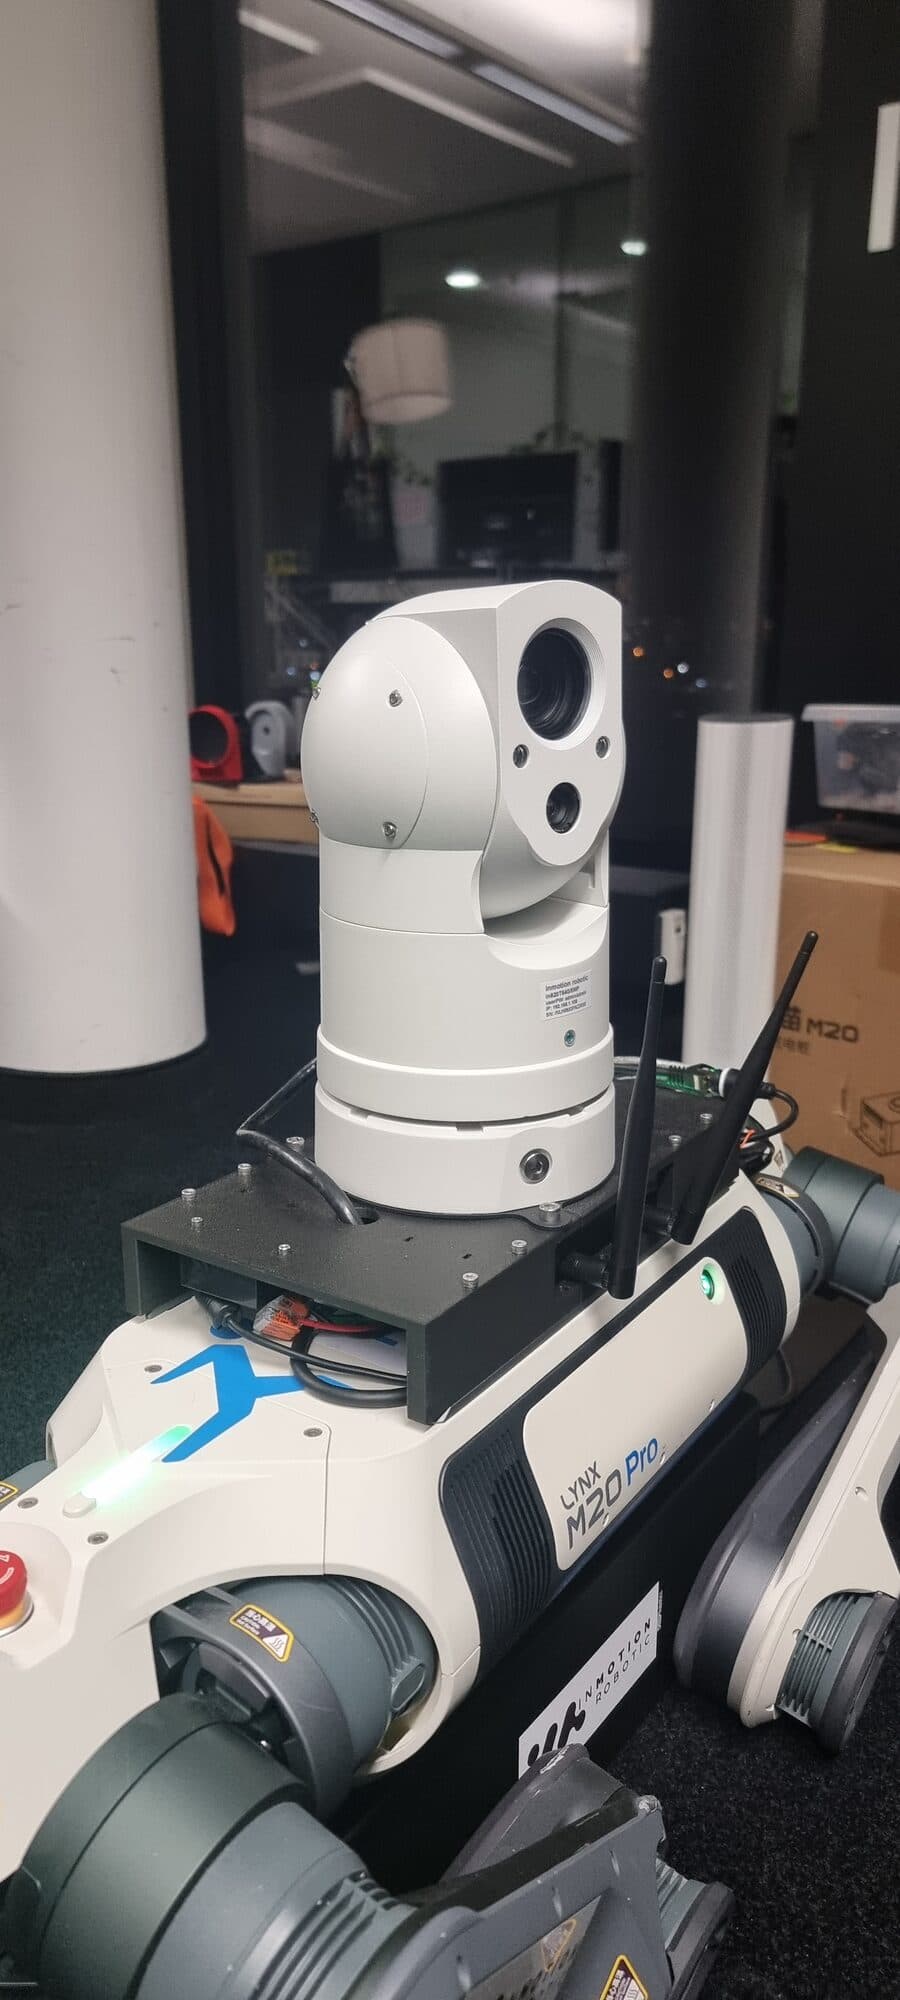
- PTZ-Kamerasteuerung: Rotation, Zoom & Infrarot
- Durchgängige Hardware- und Softwareintegration
Gelieferte Kernfunktionen
- Einheitliche ROS-2-Schnittstelle zur Robotersteuerung
- Autonome Ladefunktion
- Geführte Teleoperation mit Hindernisvermeidung
- PTZ- und IR-Kamera-Payload für Inspektionsaufgaben
- Erweiterbare Architektur für künftige Module
Ergebnis
Aus einer zunächst nur ferngesteuerten Plattform wurde ein feldtauglicher Inspektionsroboter. Ein einheitlicher ROS-2-Stack, autonome Ladefunktion, geführte Hindernisvermeidung und eine PTZ-/IR-Kamera-Payload kamen hinzu, aufgebaut auf Hardware, die nicht aus unserer eigenen Entwicklung stammt.