Vineyard Mapper: vom Luftbild zur Roboter-Mission
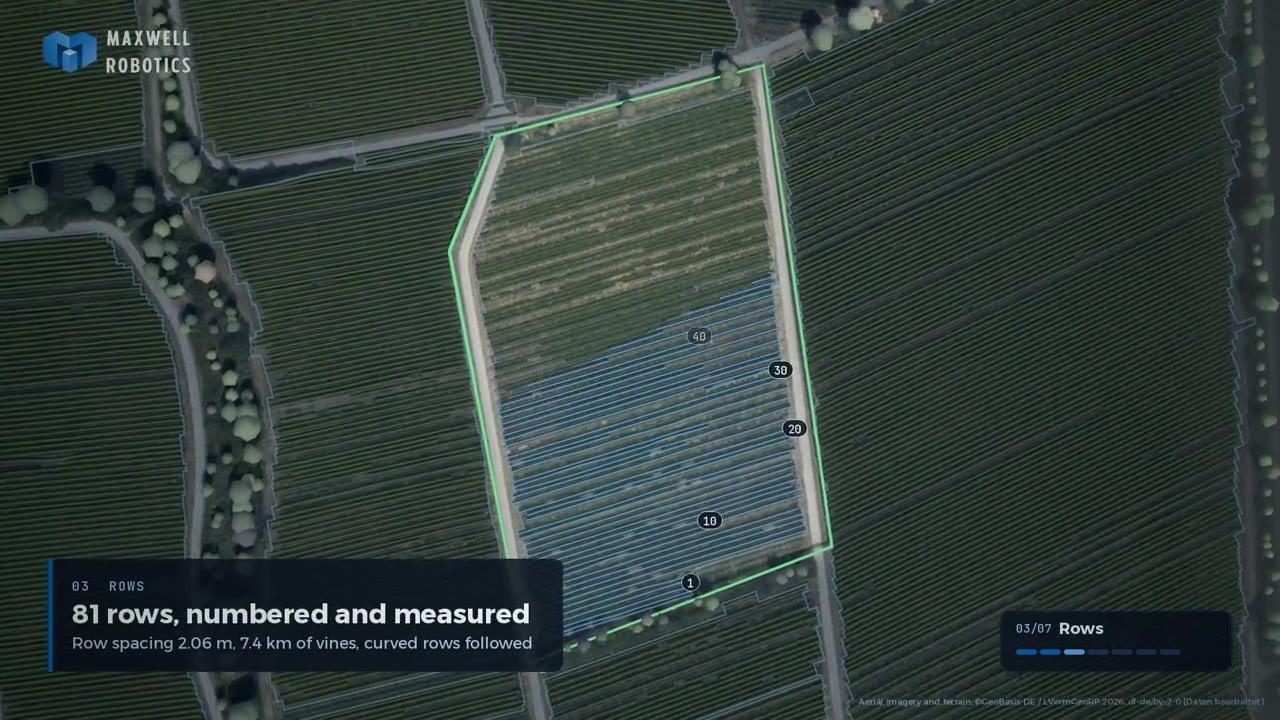
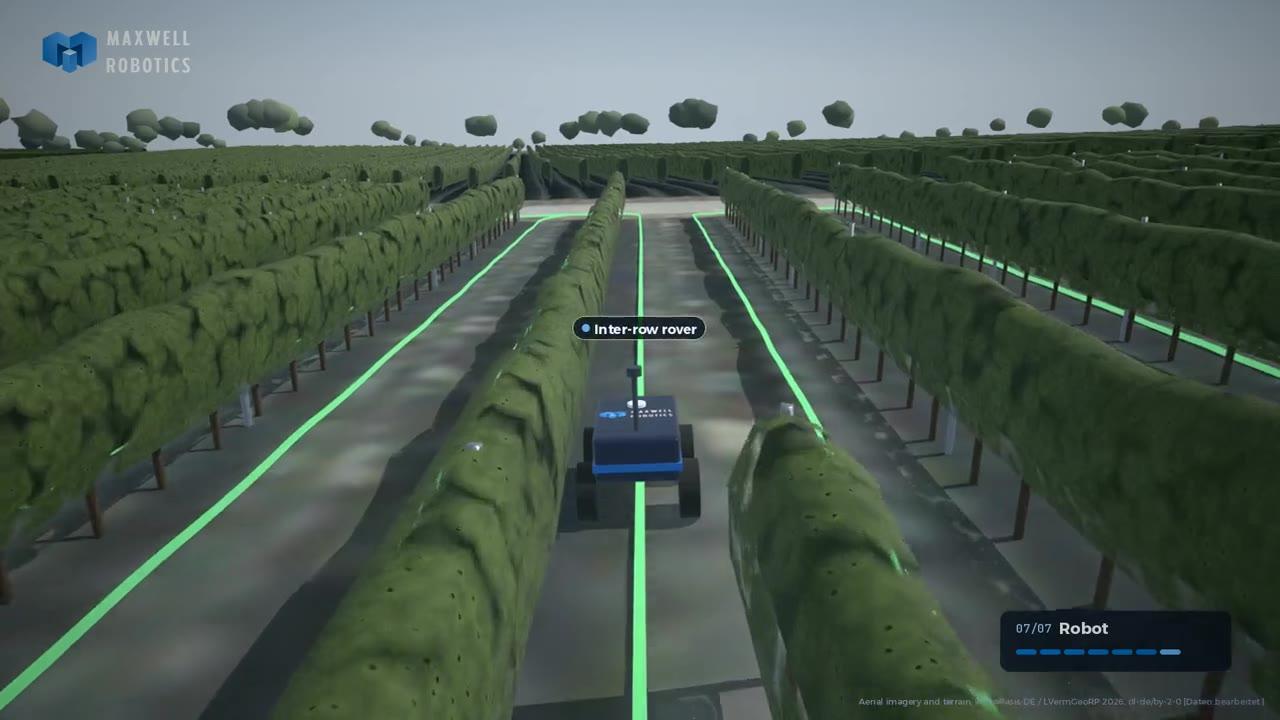
Ein Kunde setzt Roboter zum Spritzen und Ernten in echten Weinbergen ein. Bevor ein Roboter eine Parzelle bearbeiten kann, muss jemand ihm sagen, wo die Zeilen liegen, wie sie nummeriert sind, wo er wenden kann und wie er dorthin kommt. Wir haben die Software entwickelt, die das aus vorhandenen Daten erledigt: einem Luftbild und einem Geländemodell. Sie findet jede Rebzeile ganz ohne Trainingsdaten, liest Hangneigung, Lücken, Wirtschaftswege und Wendeflächen und plant eine Flächenabdeckung, die der Navigations-Stack des Roboters abfahren kann. Der Kunde zieht einen Zaun um seinen Weinberg und erhält eine roboterfertige Karte.
Leistungsumfang
- Zeilenerkennung im NIR-Luftbild über die Periodizität der Zeilen statt über ein trainiertes Modell
- Modell aus Blöcken, Zeilen und Gassen mit Zeilennummerierung und Vorgewendetiefe
- Extraktion der Wirtschaftswege und ein Routengraph von der Straße bis Zeile 1
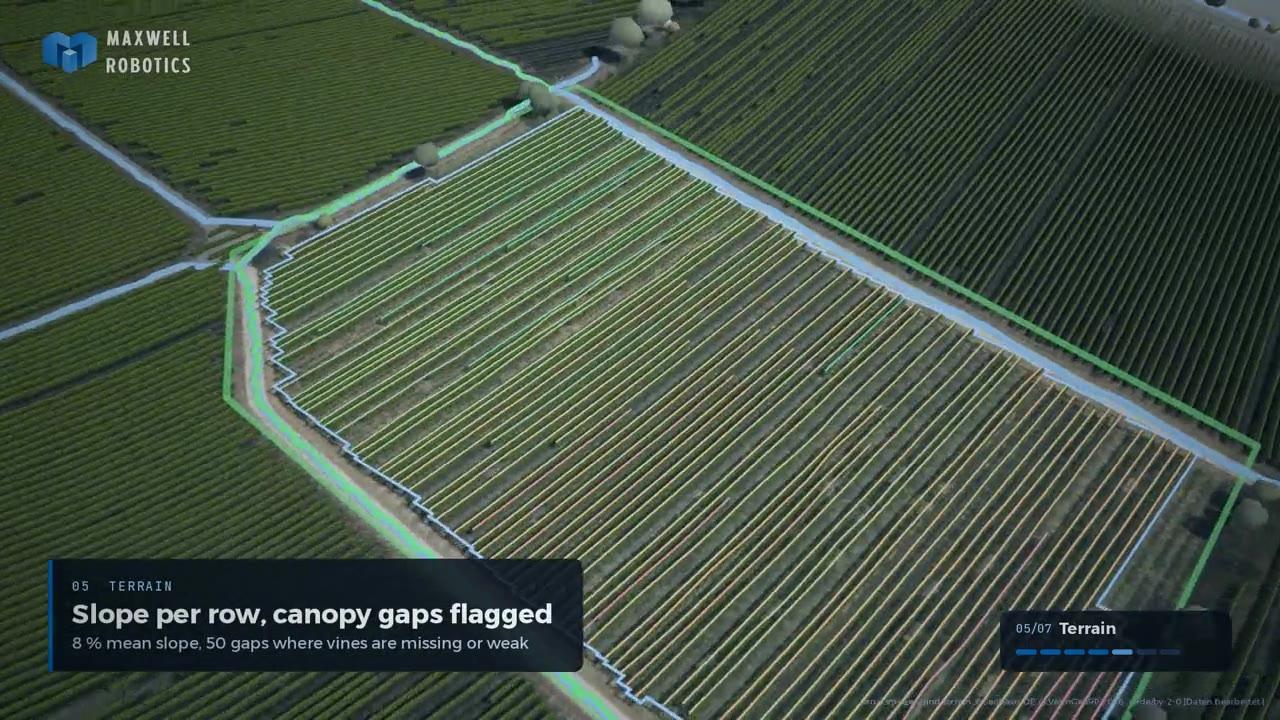
- Hangneigung pro Zeile, Laubwandlücken und hohe Hindernisse in den Wendebereichen
- Planung der Flächenabdeckung mit Zeilensprung, U-Turns und Omega-Wenden
- Export als GeoJSON, Nav2-Routengraph und GNSS-Wegpunkte
- Web-Oberfläche mit Zaunauswahl und gerenderter Showcase-Film
Gelieferte Kernfunktionen
- Keine Trainingsdaten: Zeilen werden über ihren Abstand gefunden, gebogene Zeilen werden verfolgt
- 0,49 km² mit 23 Blöcken und 1.340 Zeilen in rund 35 s auf einer Laptop-CPU kartiert
- Die Mission prüft, ob jede Wende ins verfügbare Vorgewende passt
- Hangneigung pro Zeile und Laubwandlücken zeigen, wo Reben fehlen oder schwach sind
- Arbeitet mit offenen Luftbild- und Geländedaten, kein Drohnenflug nötig
- Ausgabe lässt sich direkt in einen ROS-2-/Nav2-Roboter-Stack einspielen
Ergebnis
Einen neuen Weinberg einzurichten heißt nicht mehr, ihn mit dem Roboter abzulaufen oder Zeilen von Hand zu digitalisieren. Im Testgebiet mit 23 Blöcken liegen 95 % der erkannten Zeilen auf einem Vegetationskamm im Bild, und die Missionen entstehen als nummerierte Gassen, Wendelisten und Wegpunkte im Meterabstand. Die Karte ist ein globaler Vorgabewert mit einer Genauigkeit von etwa 0,3 bis 0,5 m: Der Roboter folgt der Zeile weiterhin mit seinen eigenen Sensoren, und der Plan sagt ihm, wohin er fahren soll.