Weinbau-Roboter brauchen zuerst eine Karte. Wir haben sie aus offenen Luftbilddaten gebaut.
Der Pflanzenschutz kostet in einem flachen, voll mechanisierten deutschen Weinberg etwa 338 € pro Hektar und Jahr an Arbeits- und Maschinenkosten. In der handbewirtschafteten Steillage sind es für dieselbe Arbeit 3.399 €. Die Zahlen stammen aus einer Studie mit 2.321 Arbeitszeitaufzeichnungen aus 28 Weinbergen auf fünf deutschen Betrieben (Strub und Loose, OENO One, 2021). Das Spritzen ist dabei der größte einzelne Posten im Kostenabstand zwischen Flach- und Steillage.
Dieser Abstand ist der Grund, warum der Weinbau Roboterbauer anzieht. Er ist auch der Grund, warum sich so viele von ihnen schwergetan haben. Und er verweist auf ein Problem, das viel weniger Aufmerksamkeit bekommt als Motoren und Akkus: Bevor ein Roboter irgendetwas spritzen oder ernten kann, muss er wissen, wo die Rebzeilen sind.
Diesen Teil haben wir für einen Kunden gebaut. In diesem Beitrag geht es darum, warum der Weinbau ein ernstzunehmender Robotik-Case ist, warum er schwierig ist, wo die Branche steht und wie unser Vineyard Mapper funktioniert, einschließlich seiner Grenzen.
Warum der Weinbau ein echter Business Case ist
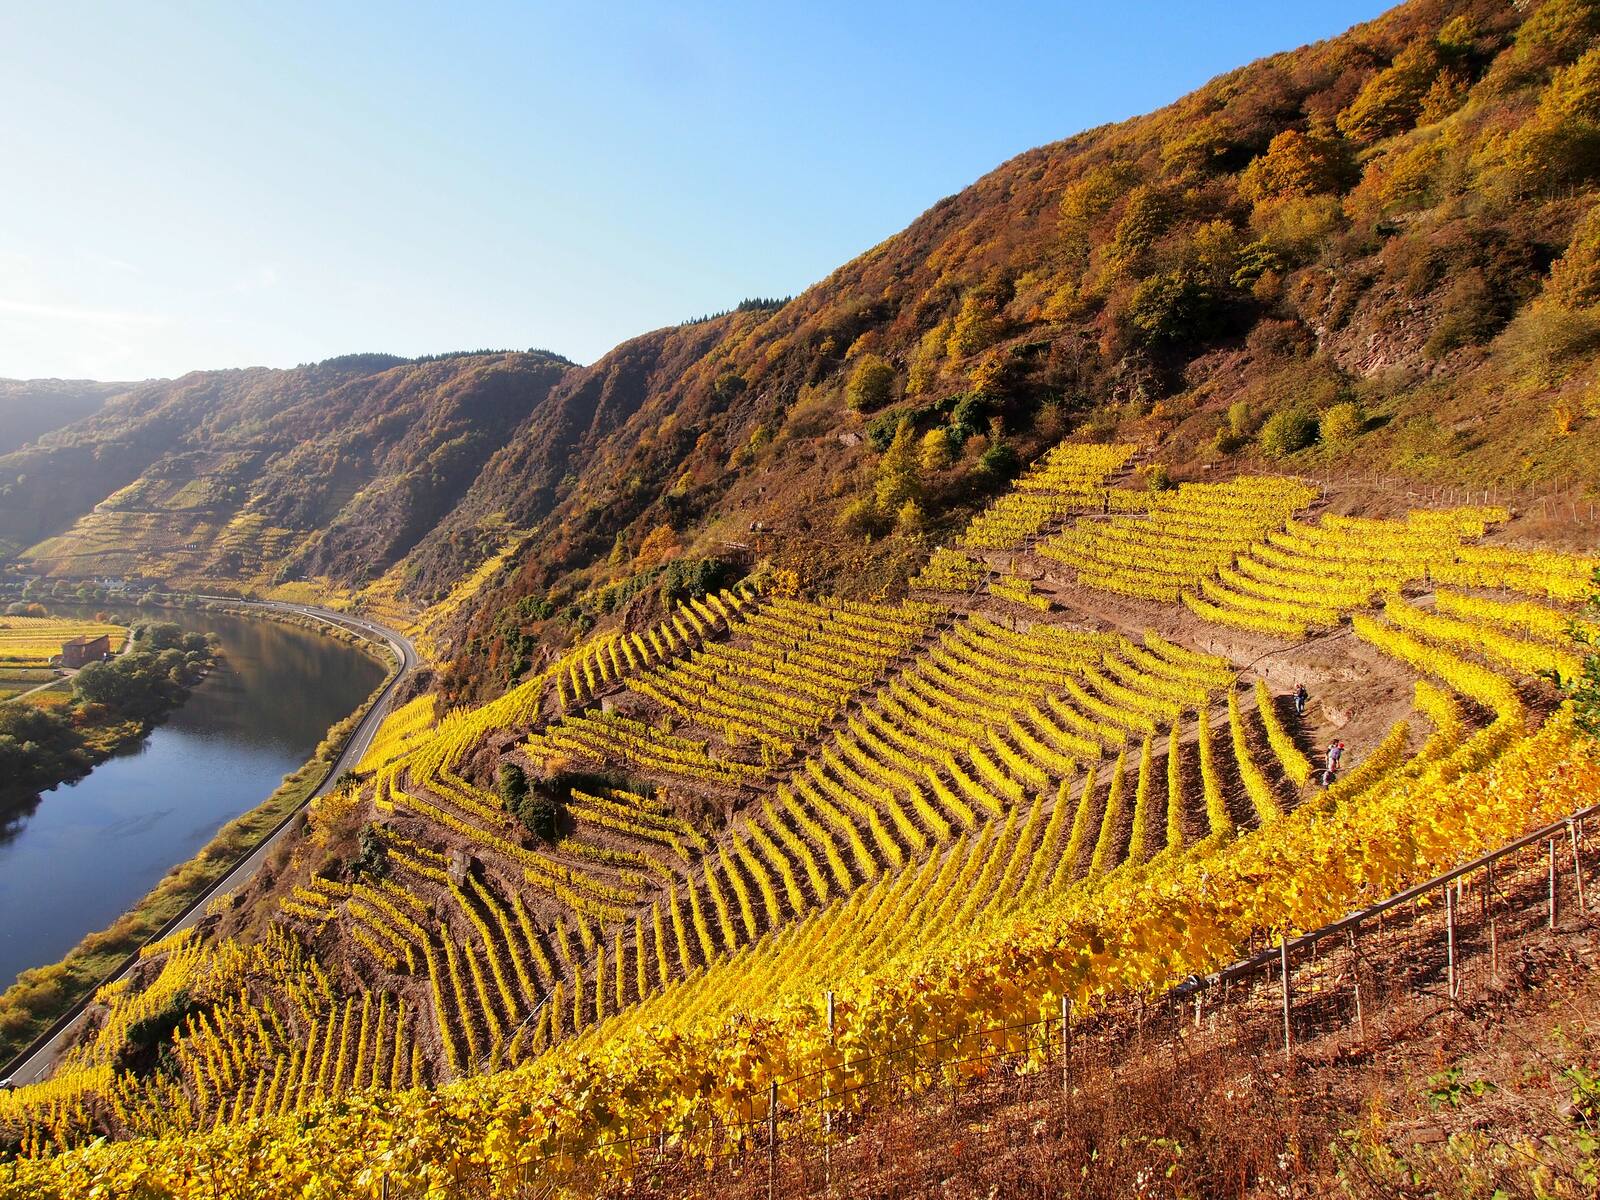
In derselben Studie lagen die Arbeits- und Maschinenkosten pro Hektar bei 4.720 € im Flachland, 9.822 € in seilunterstützten Steillagen und 12.320 € in handbewirtschafteten Steillagen. Das ist das 2,6-Fache des Flachlandwerts. Nicht enthalten sind etwa 1.000 € pro Hektar Materialkosten, und die Löhne stammen aus den Jahren 2017 bis 2019, seitdem sind sie gestiegen.
Die Arbeitszeit erzählt dieselbe Geschichte. Das Deutsche Weininstitut beziffert gut mechanisierte Flachlagen auf 200 bis 250 Stunden pro Hektar und Jahr, Steillagen auf 800 bis 1.600. Rund 14.000 Hektar des deutschen Weinbaus, 14 % der Fläche, sind Steillagen, etwa 3.500 davon an der Mosel.
Drei Entwicklungen verstärken das:
- Wiederholung. Der Pflanzenschutz läuft in deutschen Drahtrahmenanlagen 7- bis 14-mal pro Jahr. Jede eingesparte Überfahrt zählt also mehrfach.
- Arbeitskräfte. 2023 waren 31.700 der 67.700 Personen in deutschen Weinbaubetrieben Saisonarbeitskräfte, 47 % der Köpfe (Destatis). Der gesetzliche Mindestlohn steigt zum Jahresbeginn 2027 von 13,90 € auf 14,60 € pro Stunde.
- Vorschriften. Das Ausbringen von Pflanzenschutzmitteln aus der Luft, auch mit Drohnen, ist in der EU grundsätzlich verboten. Für den Steillagenweinbau gibt es Ausnahmen, die eine behördliche Genehmigung brauchen. Die verbindliche EU-Verordnung zur Pestizidreduktion wurde im Februar 2024 zurückgezogen. Die Kommission meldet aber weiterhin einen Rückgang ihres Indikators für Einsatz und Risiko um 56 % von 2018 bis 2024, gemessen am Referenzzeitraum 2015 bis 2017. Präzise Ausbringung ist die Richtung. Als Einsparung durch kartenbasierte, teilflächenspezifische Ausbringung wird in einer Studie unter anderem 44 % weniger Kupfer berichtet.
Und ab dem 20. Januar 2027 behandelt die neue EU-Maschinenverordnung ausdrücklich autonome mobile Maschinen. Was das für alle heißt, die Roboter umbauen, haben wir im Oktober in einem eigenen Beitrag beschrieben.
Warum es so schwierig ist
Der Weinbau vereint fast jede Schwierigkeit der Feldrobotik.
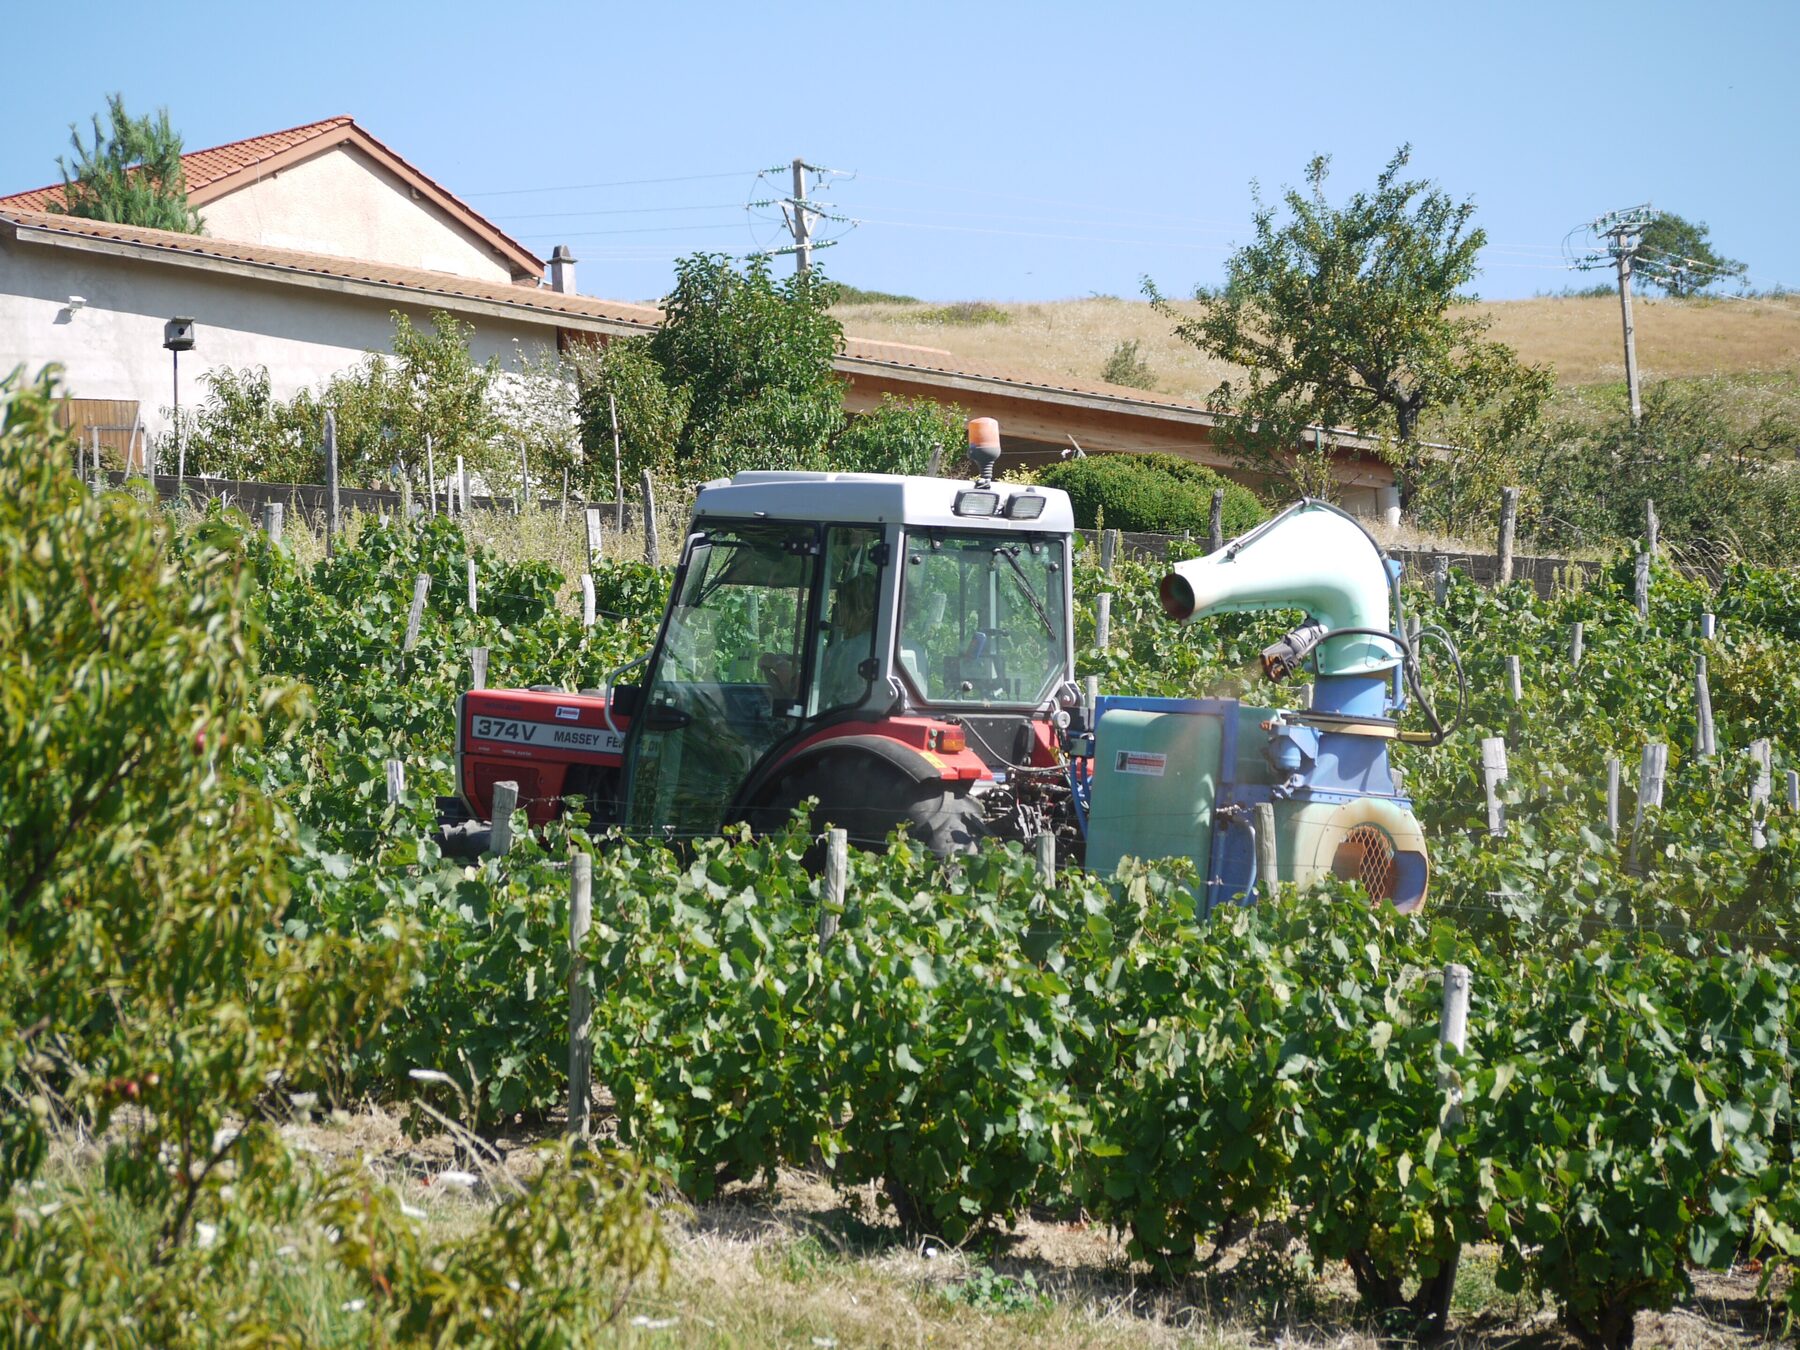
Hang. Standardschlepper sind ab etwa 40 % Steigung nicht mehr einsetzbar. Darüber arbeiten Raupen an Seilwinden, die jede Zeile zweimal befahren, oder Menschen von Hand. Nach Regen sind steile Lagen mitunter gar nicht befahrbar.
Enge Zeilen. Deutsche Rebzeilen liegen typischerweise etwa 2 m auseinander, mit Stöcken im Abstand von 1,2 m. Deshalb sind Weinbau-Roboter entweder Überzeilenfahrzeuge oder schmale Plattformen wie der weniger als 1 m breite WETA aus dem EU-Projekt SCORPION.
Satelliten unter dem Laubdach. Forschende der FBK in Trient halten fest, dass dichtes Laub in Guyot- und Pergola-Anlagen Bögen bildet, die GNSS-Signale verschlechtern. Ihr rund 3 m hohes Testlaubdach schränkte die Sicht auf die Satelliten deutlich ein. RTK-GNSS ist im offenen Himmel der Standard und genau dort unzuverlässig, wo der Roboter arbeitet.
Enge Zeitfenster. Ein Winzer aus Quincy sagte Le Figaro, Klimawandel und der Wegfall vieler Pflanzenschutzmittel führten zu kürzeren Eingriffsfenstern: Im Frühjahr müsse man alle Reben gleichzeitig behandeln.
Einrichtung pro Parzelle. Laut Le Figaro muss jede Parzelle kartiert werden, bevor ein VitiBot arbeiten kann, und der Roboter reist per Anhänger, weil er nicht auf öffentlichen Straßen fahren darf. Das ist Zeit vor der ersten behandelten Zeile.
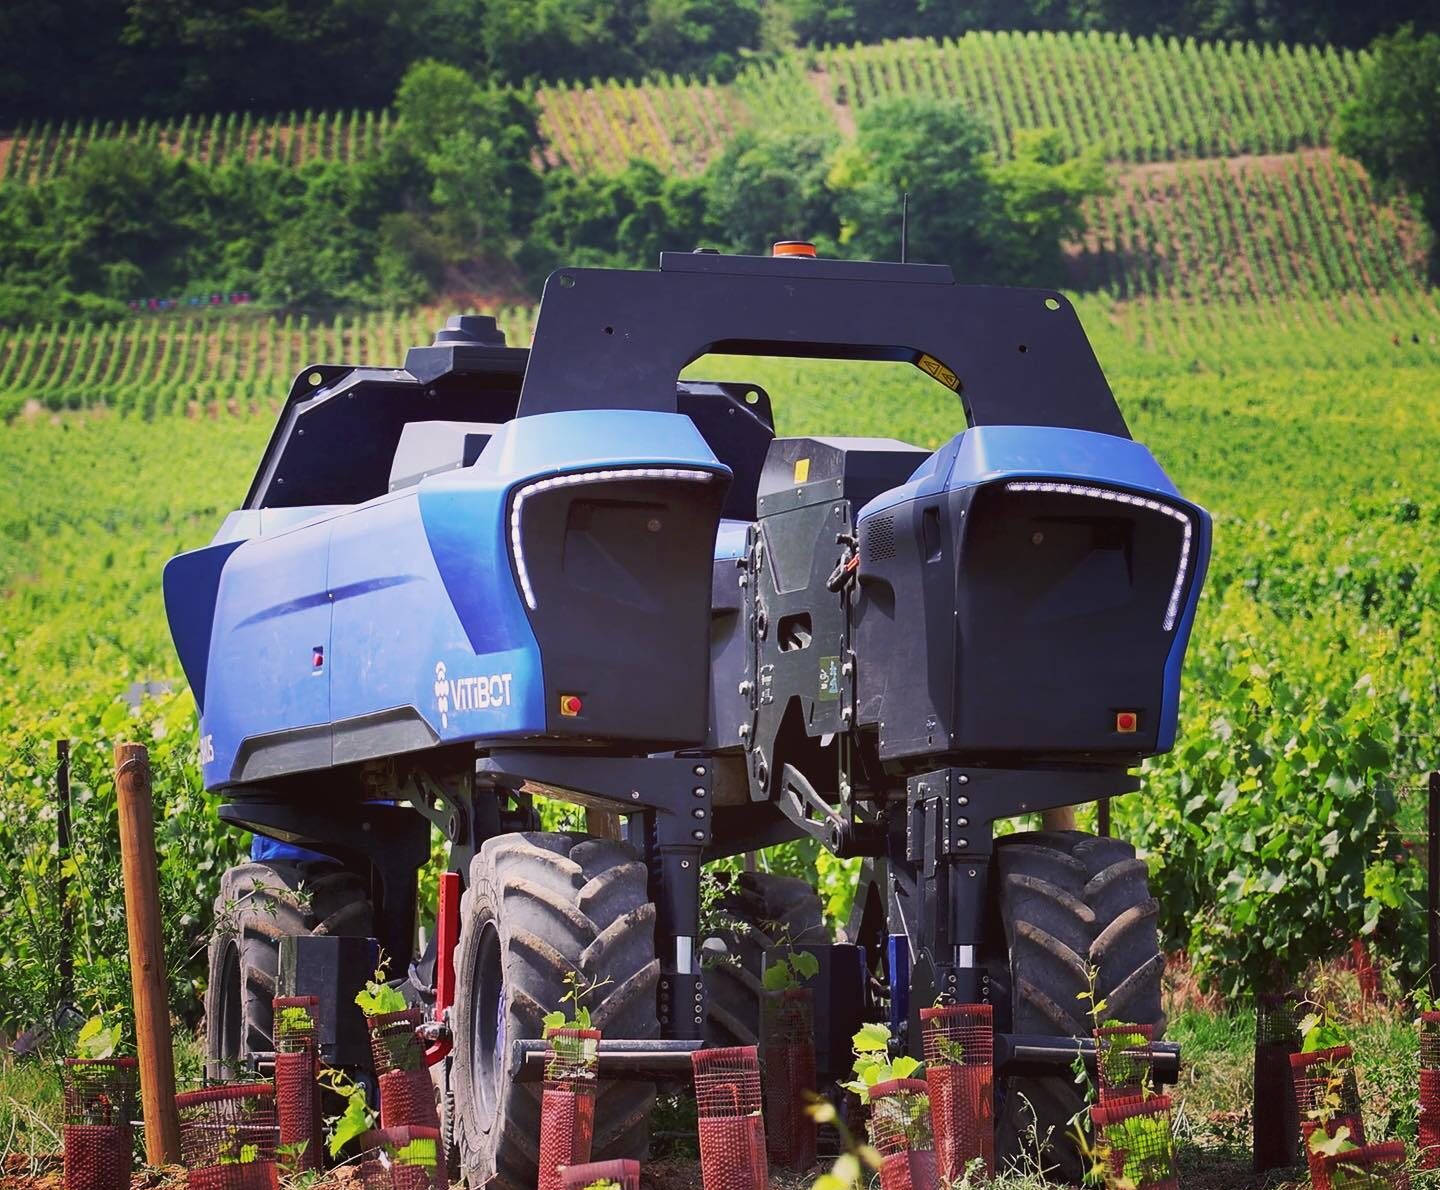
Wirtschaftlichkeit. Ein VitiBot Bakus kostet etwa 200.000 €, ungefähr so viel wie ein guter konventioneller Überzeilenschlepper, und wird weiterhin von einem Bediener in der Nähe beaufsichtigt. Rund 200 sind im Einsatz. Andere hatte es am Markt schwerer: Naio Technologies, Hersteller des Weinbau-Roboters Ted, ging im Juni 2025 in die Insolvenz und wurde im November mit 21 von 53 Beschäftigten übernommen. Der auf Ackerbau ausgerichtete Robotti-Hersteller Agrointelli meldete im Februar 2026 Insolvenz an. Monarch Tractor, das sich an die kalifornische Weinbranche richtete, verkaufte seine Technologie im April 2026 an Caterpillar.
Wo die Branche steht
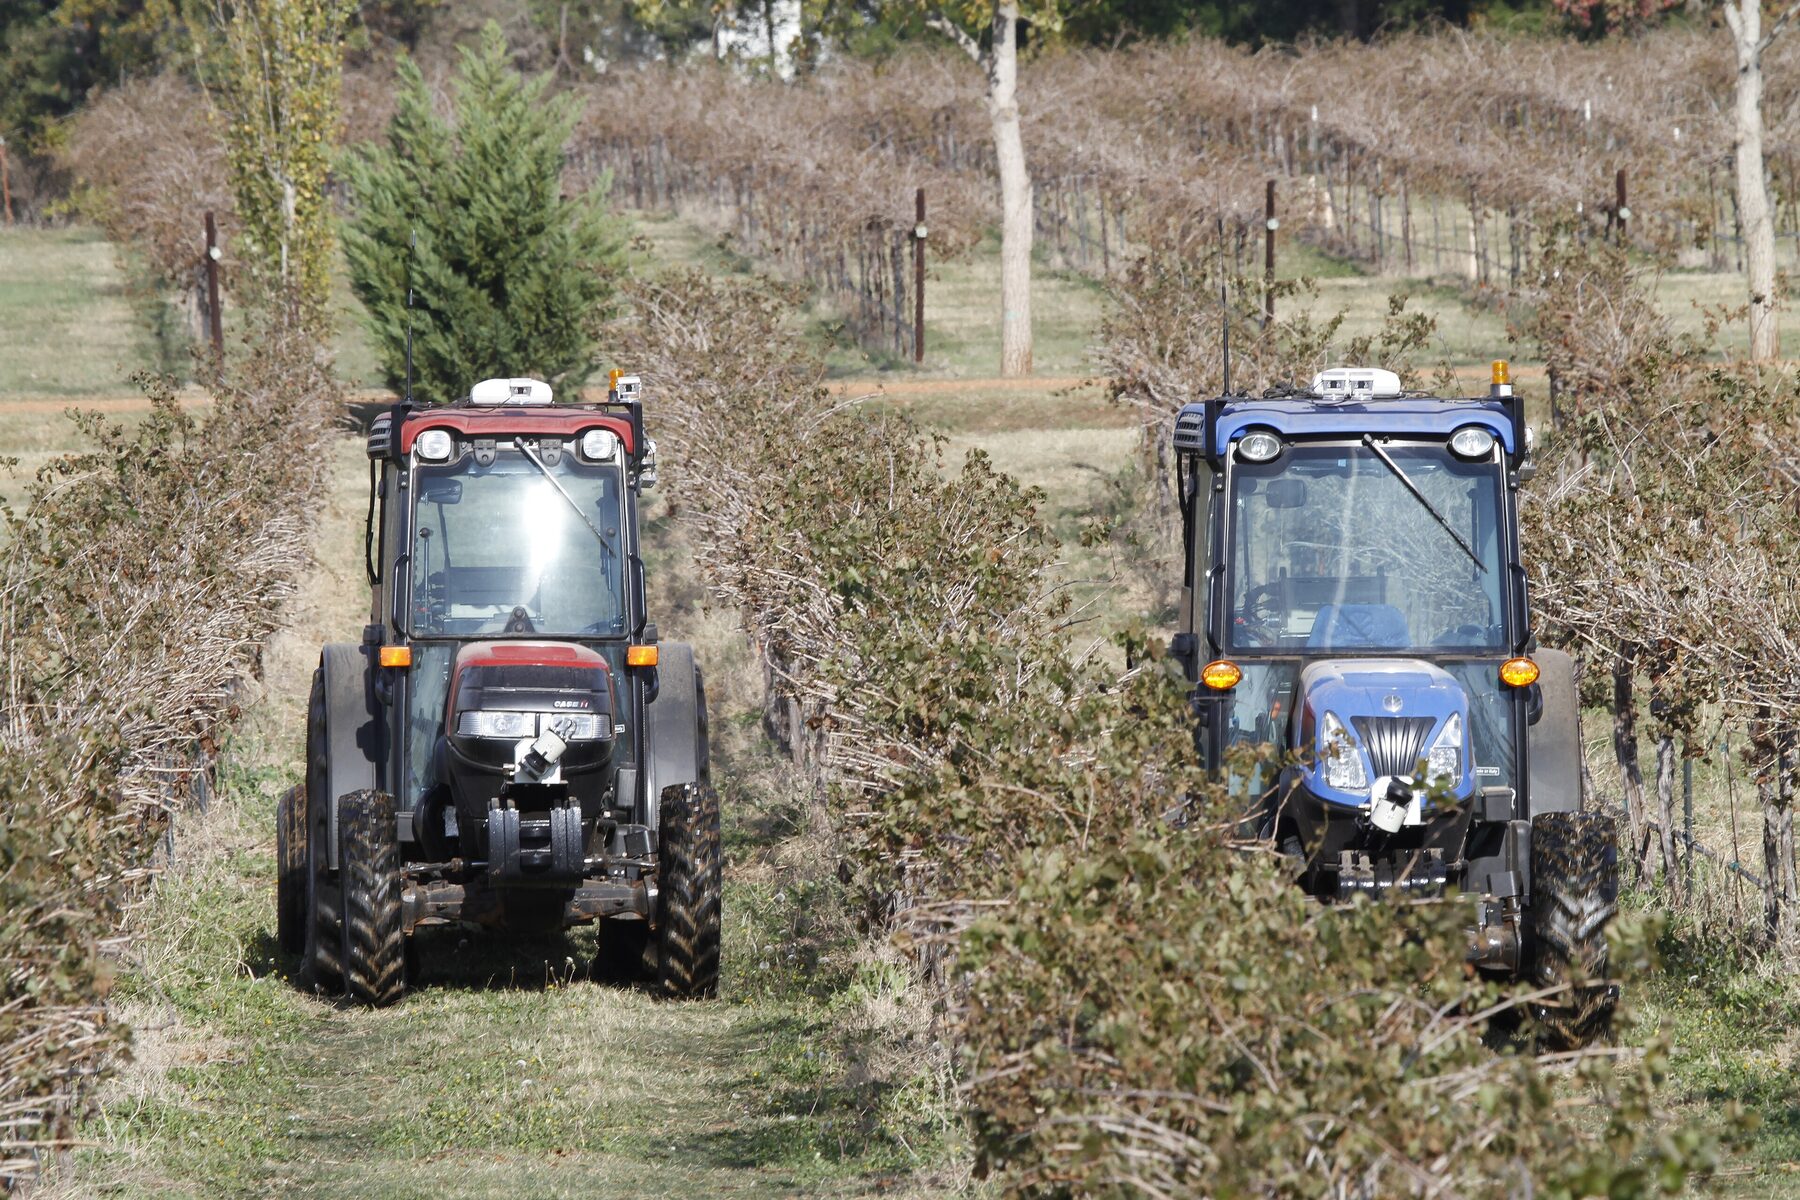
Kommerziell: Überzeilenroboter für Bodenarbeit und Pflanzenschutz, Plattformen zum Kistentransport wie Burro (das mehr als 800 Roboter meldet, eine Firmenangabe) und Autonomie-Kits für vorhandene Schlepper. Autonomie im Weinberg ist auch nicht neu: ASIrobots zeigte schon 2012 in einem texanischen Weinberg zwei fahrerlose Traktoren, die gemeinsam spritzen.
Forschung und geförderte Projekte: Der WETA-Roboter aus SCORPION kombiniert RTK-GNSS, wo ein Netz vorhanden ist, mit LiDAR, Kameras und Inertialsensorik, weicht bei GNSS-Anomalien auf natürliche Landschaftsmerkmale aus und spritzt nach georeferenzierten Applikationskarten. 2025 plante die FBK eine Inspektionsroute aus einem 10-cm-Orthofoto, fand Rebzeilen über NDVI-Maxima und machte daraus Wegpunkte. Eine echte Mission lief autonom über vier Gassen von je etwa 100 m. Aufschlussreich ist auch ihr Fehlerfall: ein steiler Weinberg bei tiefem Sonnenstand, in dem Zeilen und Zeilenzwischenräume verwechselt wurden.
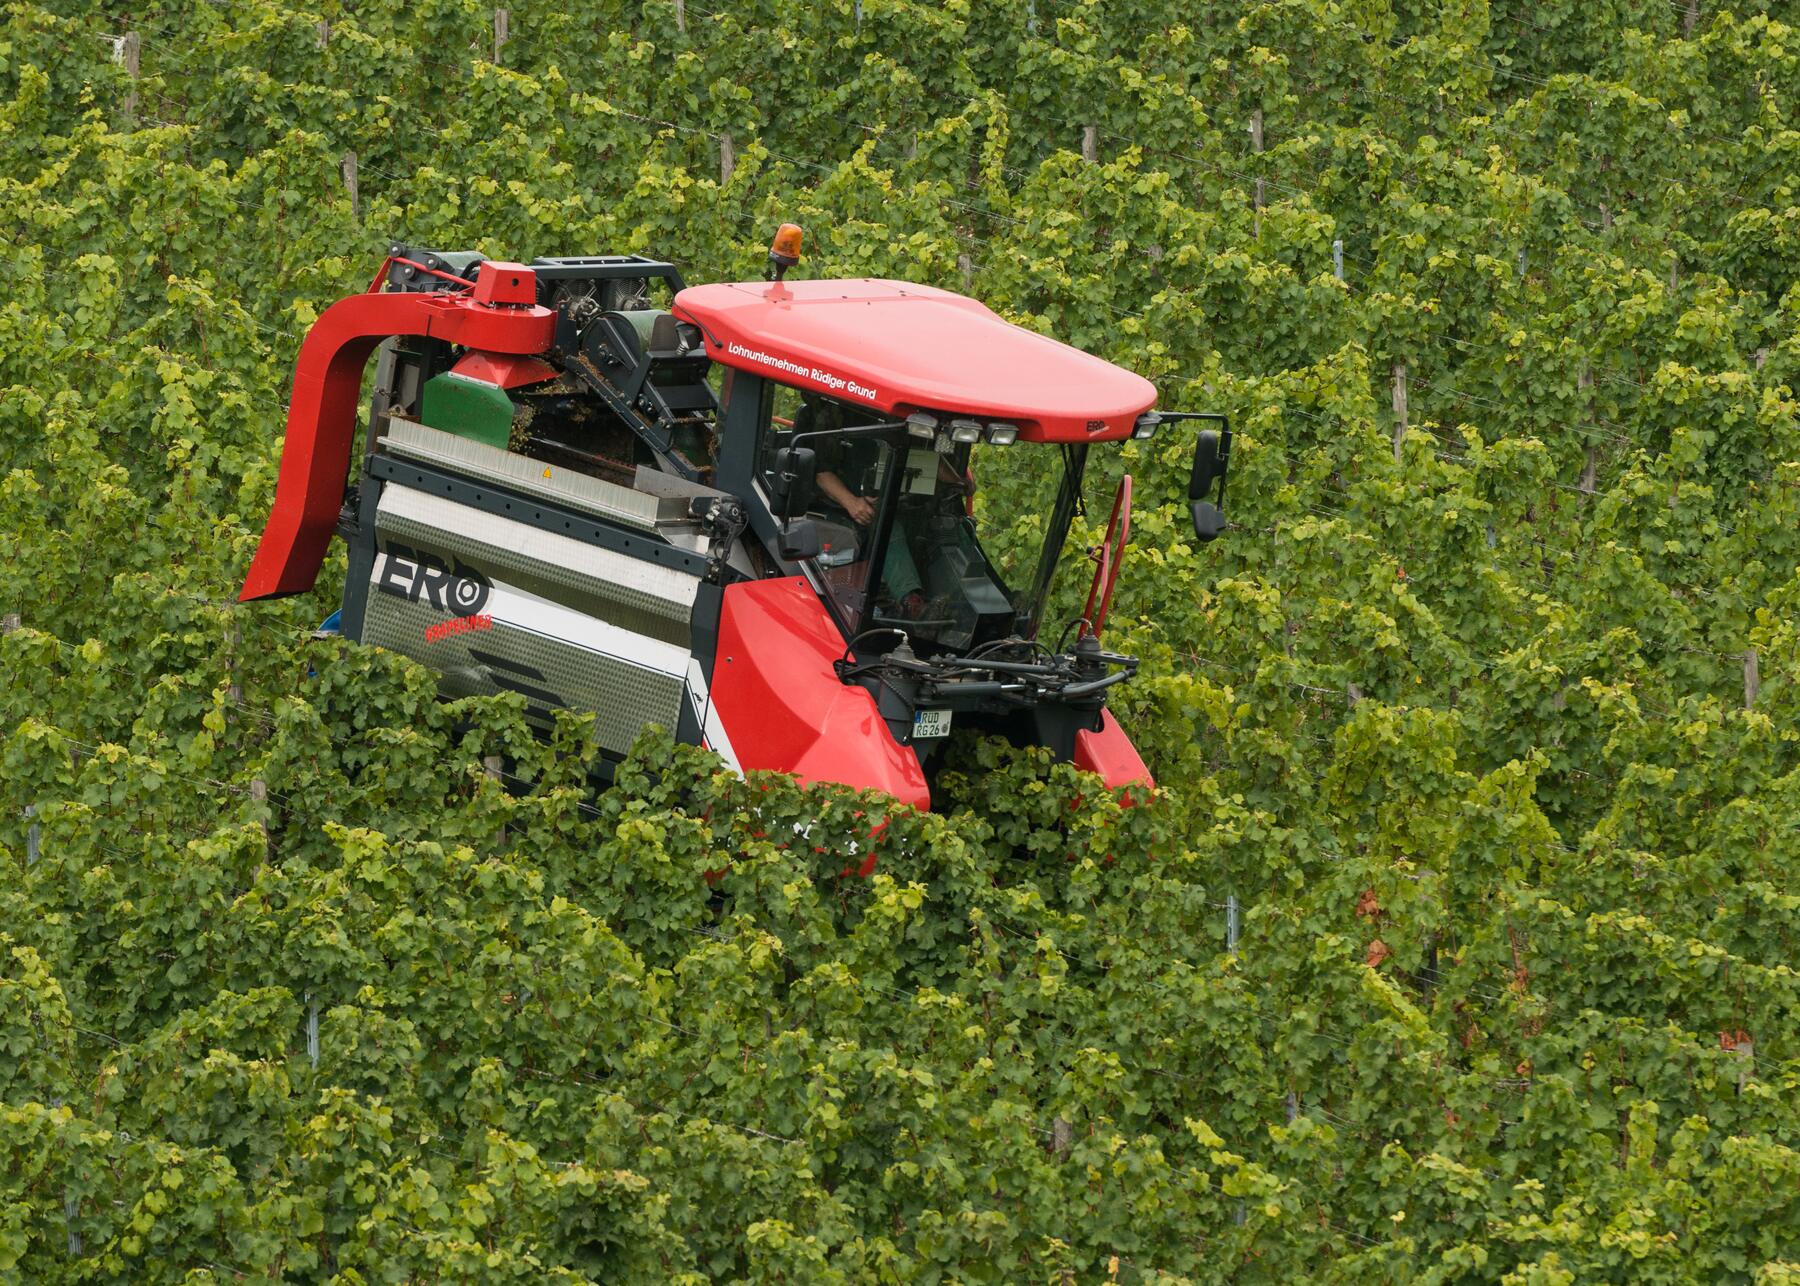
Die Ernte verdient einen ehrlichen Absatz. Vollernter sind auf flachen, weitgassigen Drahtrahmenanlagen Standard. Ein deutscher Lohnunternehmer nennt etwa 100 Minuten pro Hektar gegenüber rund 8 Stunden von Hand, bei Maschinenpreisen von 300.000 bis 350.000 € und einer Rentabilitätsschwelle bei etwa 60 bis 100 Hektar im Jahr. Selektives autonomes Lesen ist dagegen weiter Prototyp und Forschung. Ein Branchenbericht vom Februar 2025 formuliert es nüchtern: Traubenpflückmaschinen, im Unterschied zu Rüttelvollerntern, sind selten, und vollständige Automatisierung sei noch einige Jahre entfernt.
Das Muster über alles hinweg: Jeder Roboter, ob kommerziell oder in der Forschung, braucht vor dem Einsatz eine Beschreibung des Weinbergs. Zeilen, Abstände, Einfahrten, Wendeplatz, Hangneigung. Heute heißt das meist, dass jemand die Parzelle zuerst abläuft oder abfährt.
Der Vineyard Mapper
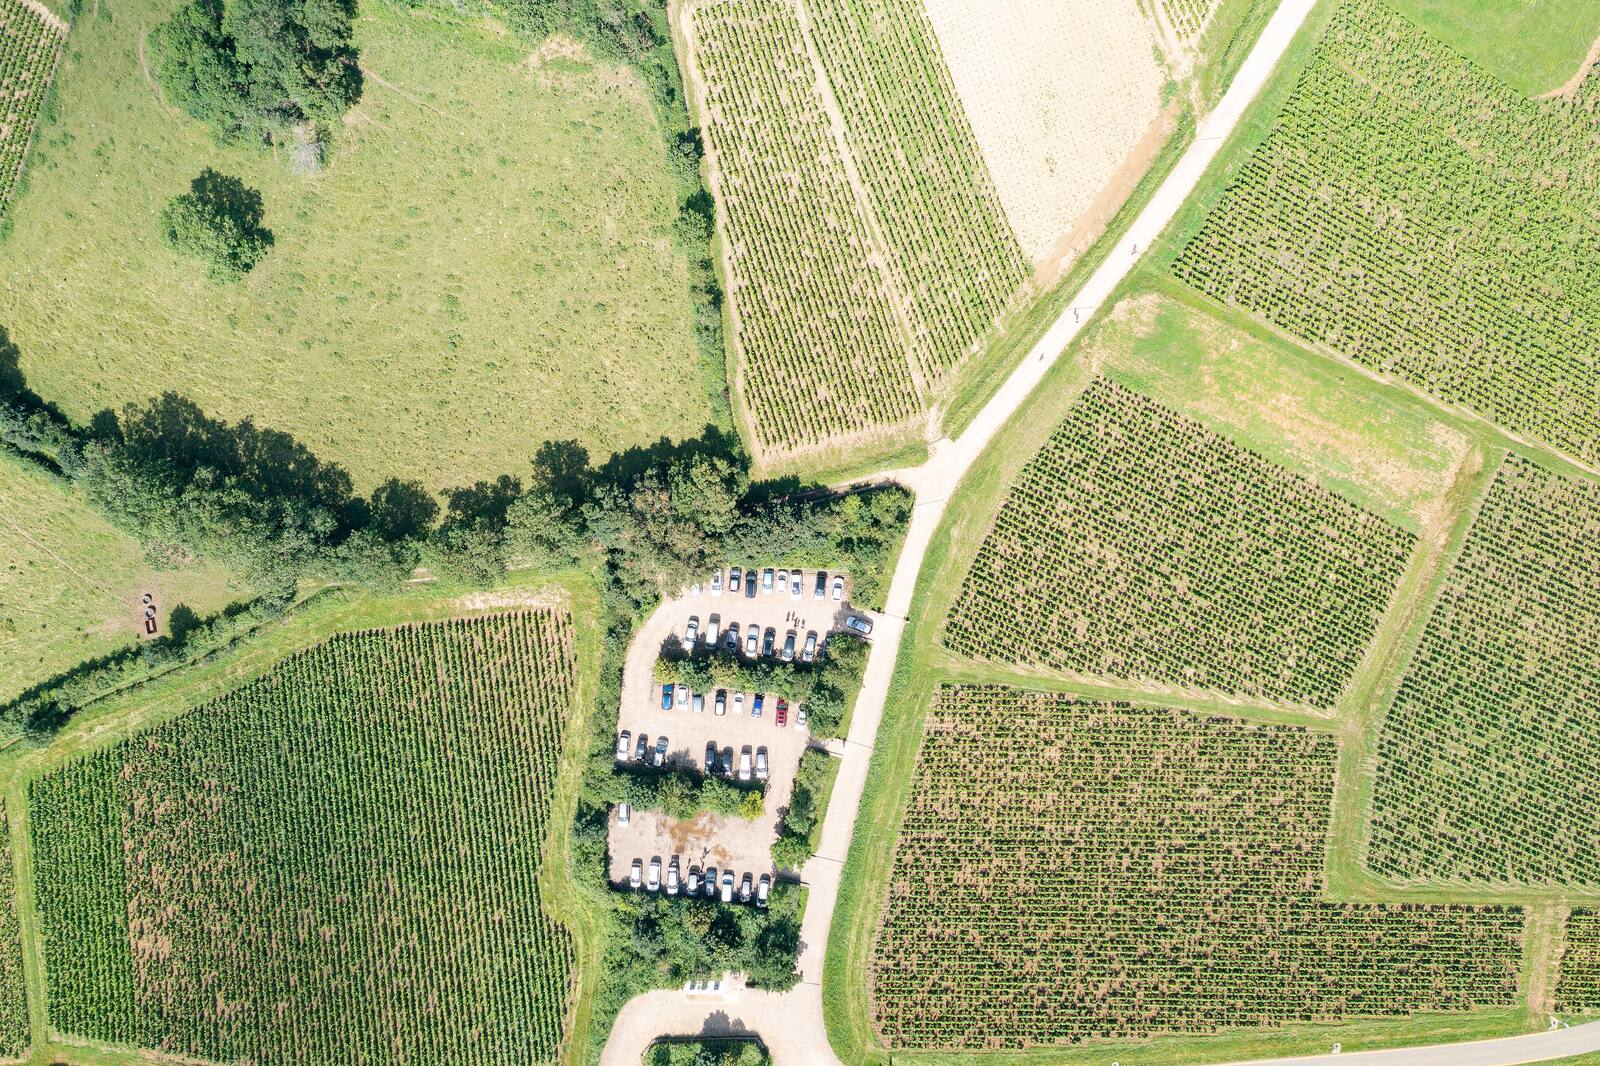
Ein Kunde von uns betreibt Roboter für Pflanzenschutz und Ernte in echten Weinbergen. Wir haben die Computer Vision und die Navigationslogik gebaut, die diesen Robotern sagt, wohin sie fahren sollen, und zwar ausgehend von Daten, die schon existieren. Der Vineyard Mapper nutzt die offenen Daten von Rheinland-Pfalz: ein RGB- und Nahinfrarot-Orthofoto mit 0,2 m Auflösung sowie Gelände- und Oberflächenmodelle mit 1 m. Der Nutzer zieht einen Zaun um einen Weinberg, und nur dieser Bereich wird kartiert.
Warum Periodizität statt eines trainierten Modells
Rebzeilen sind näherungsweise ein periodisches Signal: Laubwand, dann Gasse, alle 2 m oder so wiederholt. Genau das nutzen wir. Eine lokale FFT des NIR-Kanals findet Zeilenrichtung und Abstand. Eine Fold-Verfeinerung und eine Quadratur-Demodulation folgen dann der Phase der Zeile entlang ihres Verlaufs. So werden auch gekrümmte Zeilen sauber nachgezeichnet, und fehlende Rebstöcke zeigen sich als Lücken, wo das Signal abfällt.
Die Gründe, kein neuronales Netz zu nehmen, sind praktisch: keine annotierten Trainingsdaten, kein Nachtrainieren pro Region und kein Modell, das beim Licht der nächsten Befliegung still versagt. Die Methode ist deterministisch, nachvollziehbar und läuft auf einem Laptop. Fairerweise: Fourier-Analyse zur Erkennung von Rebflächen in Luftbildern gibt es seit Mitte der 2000er-Jahre, und die FBK hat 2025 Zeilen über NDVI-Maxima gefunden. Unsere Arbeit lag darin, gekrümmten Zeilen zu folgen, und in allem, was nach dem Finden der Zeilen passiert.
Was herauskommt
Aus den Zeilen baut die Pipeline eine vollständige Arbeitsbeschreibung des Blocks:
- nummerierte Zeilen, mit dem Rebsignal entlang jeder Zeile
- Wirtschaftswege und ein Routengraph von der Straße bis zu Zeile 1
- Vorgewendetiefe und Hangneigung pro Zeile
- markierte Laubwandlücken ab 2,5 m
- eine Skip-Row-Abdeckungsmission mit U-Turns, wo die Vorgewende es erlauben, und Omega-Wendungen, wo nicht
Die Ausgaben sind GeoJSON, ein Nav2-Routengraph und Mission-YAML mit GNSS-Wegpunkten alle 1 m, die ein ROS-2-Roboter direkt einlesen kann. Dazu haben wir die Oberfläche gebaut, um den Zaun zu zeichnen und das Ergebnis zu prüfen, sowie den Showcase-Film. Der Film ist ein Rendering der geplanten Mission auf den echten kartierten Daten, keine Aufnahme eines Roboters im Feld.
Ergebnisse
Auf einem Testgebiet von 0,49 km² mit 23 Blöcken und 1.340 Zeilen dauert der gesamte Lauf nach dem Download etwa 35 Sekunden auf einer Laptop-CPU. 95 % der erkannten Zeilen liegen auf einem NDVI-Kamm. Das prüft die Zeilen gegen das Bild, nicht gegen vermessene Rebstöcke. Auf einem Block mit 81 Zeilen meldet der Mapper 8 % mittlere Hangneigung, 50 markierte Lücken, 79 von 81 Wendungen, die in die Vorgewende passen, und eine Mission von 9,1 km.
Ehrliche Grenzen
- Position. Die absolute Genauigkeit wird vom Orthofoto begrenzt, etwa 0,3 bis 0,5 m gegenüber RTK. Die Karte ist ein globaler Prior, und der Roboter folgt der Zeile weiterhin mit seinen eigenen Sensoren.
- Befliegungsdatum. Bei Frühjahrsbefliegungen dominieren Pfähle und offener Boden, und der Lückendetektor funktioniert nicht.
- Zeilenmuster. Pergolen, Terrassen und Einzelpfahl-Anlagen an der Mosel ohne klares Zeilenmuster werden nicht erkannt.
- Was eine Lücke bedeutet. Es ist eine Strecke, auf der das Zeilensignal abfällt. Von oben sehen ein fehlender Rebstock und schwacher Wuchs gleich aus.
Was das bedeutet
Für Weinbaubetriebe heißt eine Karte aus offenen Daten: Der erste Plan für eine Parzelle existiert, bevor jemand hinfährt, und bei vielen Parzellen summiert sich das. Für Roboterbauer entfällt der Vermessungsschritt pro Parzelle beim ersten Einsatz, und sie bekommen einen Routengraph in dem Format, das ihr Stack ohnehin nutzt. Die Wahrnehmung am Roboter ersetzt das nicht. Beide Ebenen ergänzen sich: Die Karte sagt, was, wo und in welcher Reihenfolge, und die Sensoren des Roboters schließen die letzten 50 Zentimeter und fangen alles ab, was sich seit dem Überflug geändert hat.
Fertig ist nichts davon. Offene Orthofotos gibt es nur in manchen Regionen, und Terrassen und Pergolen brauchen andere Methoden. Aber die Bausteine (Fernerkundungsdaten, Computer Vision, Geometrie, Missionsplanung, ROS-2-Schnittstellen) setzen wir in unserer gesamten Robotik-Arbeit ein, und sie passen gut zusammen.
Wenn Sie Weinberge bewirtschaften oder Roboter dafür bauen und sehen möchten, was das auf Ihren eigenen Parzellen liefern würde, sprechen Sie uns an. Wir besprechen das gern mit Ihnen.
Quellen: Strub und Loose, OENO One 55(1), 2021; Deutsches Weininstitut zu Steillagen; Destatis, Arbeitskräfte im Weinbau; BVL zu Drohnen im Steillagenweinbau; Europäische Kommission, Fortschritt bei der Pestizidreduktion; Le Figaro Vin, März 2026; Vitisphere zu Naio; Future Farming zu Robotti; FBK, ISPRS Archives 2025; CORDIS zu SCORPION.